SEKCIJA BLOGA

Stručni članci

Stručni tekstovi iz autoelektronike, dijagnostike i automobilskih sistema.

DoIP – dijagnostika preko Ethernet/IP mreže
11. 10. 2026.

DoIP – dijagnostika preko Ethernet/IP mreže

Automobilske mreže Automobilski protokoli Dijagnostika DoIP ECU Gateway ISO 13400 UDS

DoIP (Diagnostics over Internet Protocol) omogućava dijagnostičku komunikaciju sa vozilom preko Ethernet i IP mreže. U tekstu ćemo objasniti zašto se dijagnostika seli sa klasičnih CAN veza na brže mreže i kako DoIP menja način komunikacije sa savremenim vozilima.

Pročitaj više
SAE J2534 PassThru – standardni interfejs između računara i vozila
30. 09. 2026.

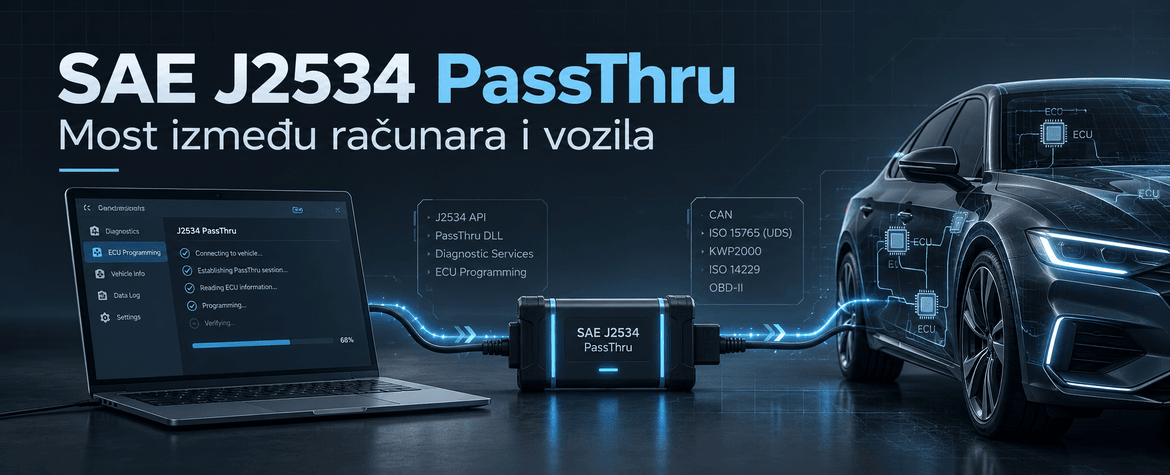
SAE J2534 PassThru – standardni interfejs između računara i vozila

Automobilski protokoli CAN Dijagnostika ECU ECU programiranje J2534 PassThru VCI

SAE J2534 PassThru definiše standardizovan način na koji dijagnostički i programerski softver na računaru komunicira sa vozilom preko odgovarajućeg hardverskog interfejsa. U tekstu ćemo objasniti gde se PassThru nalazi između računara, VCI uređaja i komunikacionih mreža vozila.

Pročitaj više
CAN FD – Sledeća generacija CAN komunikacije
21. 09. 2026.

CAN FD – Sledeća generacija CAN komunikacije

ADAS Automobilske mreže Bit Rate Switching BRS CAN FD CAN FD frejm Controller Area Network Flexible Data Rate Gateway

CAN FD (Flexible Data Rate) predstavlja evoluciju klasičnog CAN protokola i omogućava veće brzine prenosa i znatno više podataka u jednom frejmu. U ovom tekstu objašnjavamo zašto je CAN FD razvijen, kako funkcionišu BRS i ESI bitovi, koje su razlike u odnosu na klasični CAN i zašto ga sve češće srećemo u savremenim vozilima.

Pročitaj više
CAN protokol – Aplikativni sloj
20. 09. 2026.

CAN protokol – Aplikativni sloj

Aplikativni sloj Automobilske mreže CAN CANopen Controller Area Network Dijagnostika J1939 OBD UDS

Sam CAN protokol definiše samo način prenosa podataka, ali ne i njihovo značenje. U ovom tekstu objašnjavamo kako nastaju aplikativni protokoli kao što su UDS, OBD, J1939 i CANopen, kako ECU tumači CAN poruke i zašto dve identične CAN mreže mogu prenositi potpuno različite informacije.

Pročitaj više
CAN protokol – Logički sloj
03. 06. 2026.

CAN protokol – Logički sloj

ACK Arbitraža Bit stuffing CAN CAN frejm CAN ID CAN kontroler Controller Area Network CRC Logički sloj

Nakon fizičkog sloja, sledeći korak u razumevanju CAN protokola je logički sloj. U ovom tekstu objašnjavamo strukturu CAN frejmova, identifikatore, arbitražu bez gubitka podataka, bit stuffing, CRC, ACK mehanizam i način na koji CAN kontroler pretvara logičke nule i jedinice u poruke koje putuju mrežom.

Pročitaj više
CAN protokol – Fizički sloj
02. 06. 2026.

CAN protokol – Fizički sloj

CAN CAN High CAN Low Controller Area Network Diferencijalni signal Fizički sloj ISO 11898

CAN fizički sloj definiše način na koji se podaci stvarno prenose kroz instalaciju vozila. Ovaj tekst objašnjava diferencijalni signal CAN High i CAN Low linija, naponske nivoe, terminaciju, otpornost na smetnje i šta se zaista meri na osciloskopu kada CAN mreža radi – ili kada ne radi.

Pročitaj više
CAN protokol – Uvod
28. 01. 2026.

CAN protokol – Uvod

Autoelektronika Automobilske mreže CAN Controller Area Network Dijagnostika ECU ISO 11898

CAN je centralni komunikacioni protokol savremenih vozila i temelj većine ECU mreža. Ovaj uvodni tekst daje istorijski i tehnički kontekst nastanka CAN protokola: zašto je razvijen, koje je probleme rešavao u automobilima osamdesetih i kako je postao osnova komunikacionih sistema današnjih vozila.

Pročitaj više
Elektrotehničar za elektroniku na vozilima – zašto ukidamo znanje?
25. 01. 2026.

Elektrotehničar za elektroniku na vozilima – zašto ukidamo znanje?

Autoelektronika Elektrotehnika Mehatronika Stručno obrazovanje Tehničke škole

Savremeni automobili sve više postaju složeni elektronski i softverski sistemi, dok se istovremeno ukidaju specijalizovani obrazovni profili koji su u stanju da ih razumeju. Ovaj tekst analizira posledice takvih odluka, razliku između širine i dubine znanja, kao i zašto je autoelektronika ključna za budućnost ove struke na tržištu rada.

Pročitaj više
PSI5 protokol (Peripheral Sensor Interface 5)
17. 01. 2026.

PSI5 protokol (Peripheral Sensor Interface 5)

Airbag Autoelektronika Bezbednosni sistemi Digitalni senzori ECU Jednožična komunikacija PSI5 Senzori

PSI5 (Peripheral Sensor Interface 5) je digitalni protokol namenjen komunikaciji između senzora i ECU-a u bezbednosno kritičnim sistemima vozila, poput airbag i šasijskih aplikacija. Karakteriše ga visoka otpornost na smetnje, sinhronizovana komunikacija i mogućnost prenosa više senzora preko jedne linije.

Pročitaj više
LIN protokol (Local Interconnect Network)
08. 01. 2026.

LIN protokol (Local Interconnect Network)

Autoelektronika Body elektronika ECU Jednožična komunikacija LIN Local Interconnect Network Master-Slave

LIN (Local Interconnect Network) je jednostavan serijski komunikacioni protokol namenjen povezivanju jeftinijih i manje kritičnih modula u vozilu. Koristi se kao dopuna CAN magistrali i zasniva se na master–slave arhitekturi sa jednom komunikacionom žicom. U ovom članku objašnjavamo strukturu LIN okvira (break, sync, ID, data, checksum), princip rada, tipične probleme u praksi i primene poput brisača, ventilatora, retrovizora i senzora.

Pročitaj više